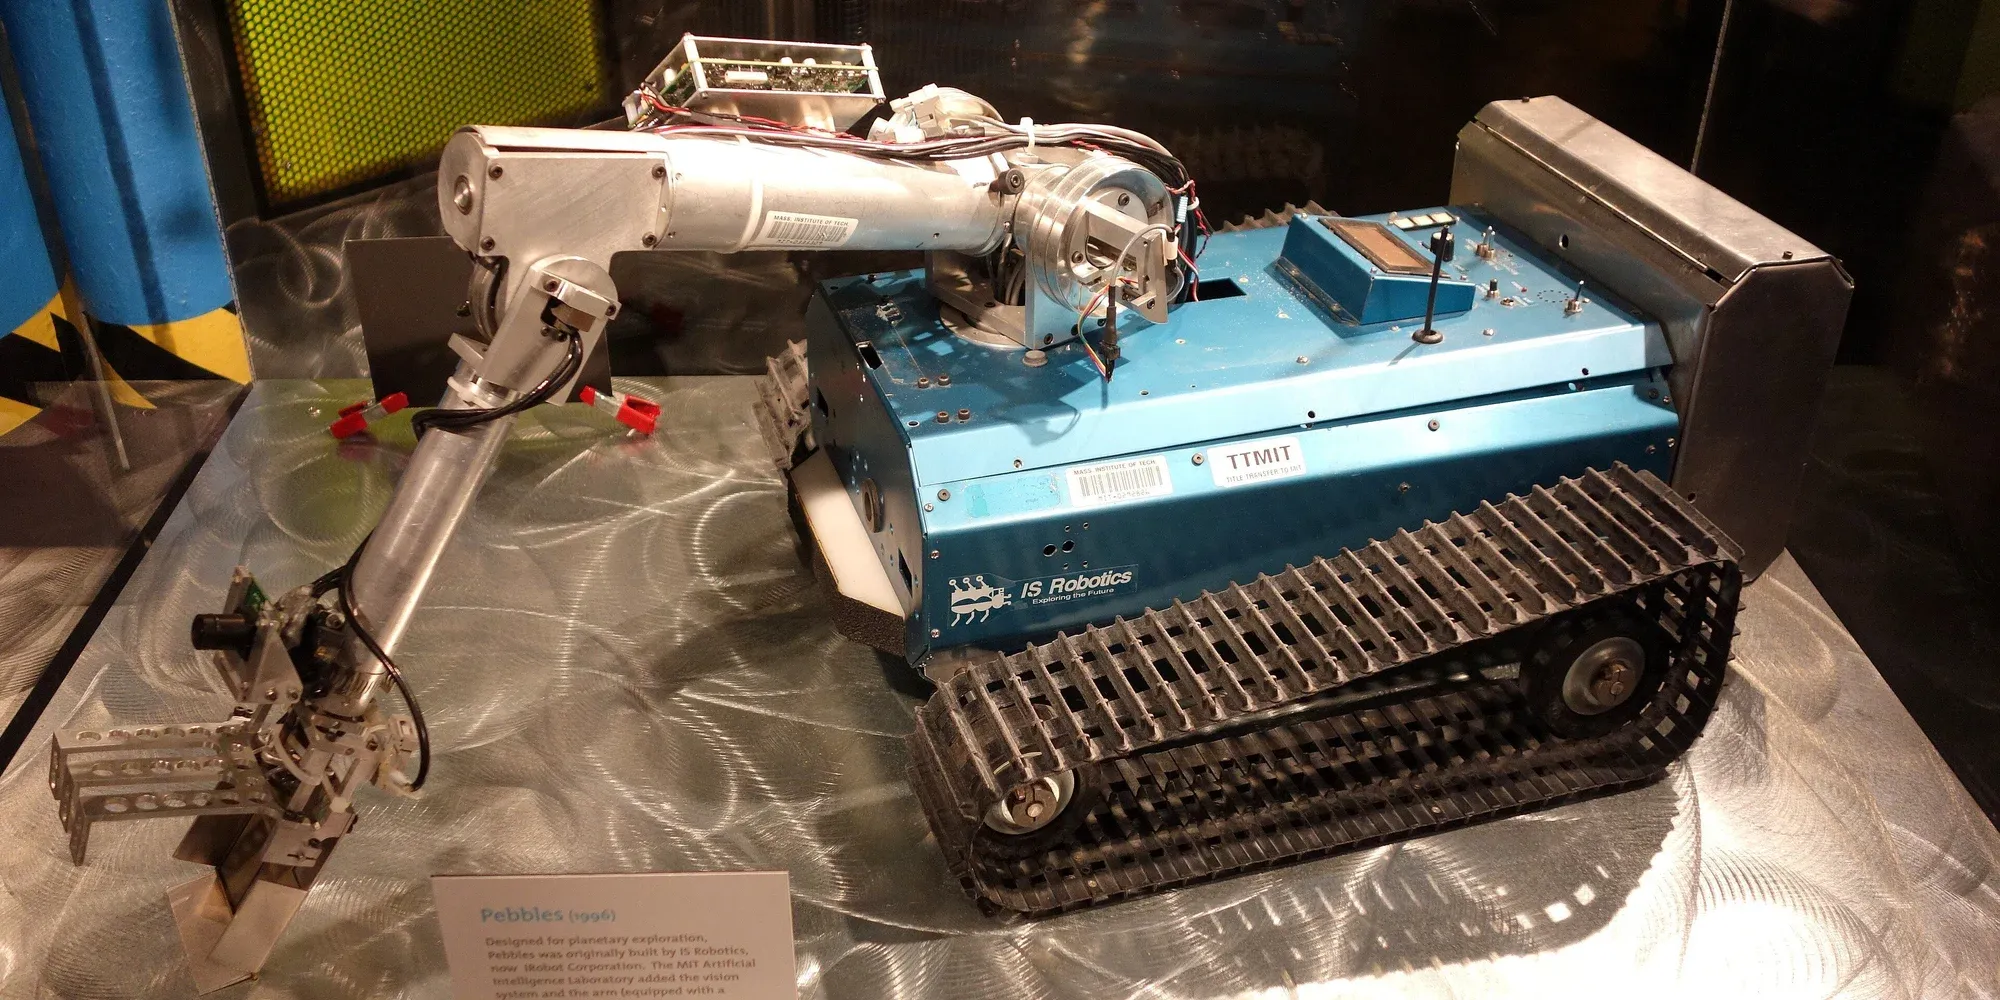
Un equipo del Instituto Tecnológico de Massachusetts (MIT) presentó un sistema de inteligencia artificial que permite a los robots detectar, borrar y corregir recuerdos inexactos sobre objetos en su entorno, optimizando así su reconocimiento visual y la toma de decisiones futuras1.
La tecnología, llamada UQ-DAAAM, combina visión por computadora, modelos de lenguaje y métodos para medir la incertidumbre, con el objetivo de evitar que los robots mantengan información incorrecta en su memoria1.
Cómo funciona UQ-DAAAM
El sistema UQ-DAAAM se basa en un marco previo llamado DAAAM, que emplea modelos de visión y lenguaje para generar descripciones detalladas de objetos captados por las cámaras del robot y almacenarlas en una representación tridimensional del entorno1.
El avance principal de UQ-DAAAM es su capacidad para medir la incertidumbre en las descripciones generadas. Cuando el robot observa un objeto desde distintos ángulos, el sistema compara las descripciones obtenidas y calcula un puntaje que refleja la confianza en la información almacenada1.
Si la incertidumbre supera un umbral predefinido, el sistema identifica la descripción como poco confiable y selecciona nuevas imágenes desde otros puntos de vista para refinar la información, sin necesidad de procesar todas las imágenes ni sobrecargar el sistema1.
Corrección y actualización de la memoria robótica
Tras seleccionar imágenes adicionales, un modelo de lenguaje de gran escala combina las nuevas descripciones y otorga mayor peso a las más recientes y menos ambiguas, generando así una versión revisada y más precisa de la información sobre el objeto1.
La descripción corregida se almacena en la memoria del robot, lo que permite respuestas más precisas a preguntas sobre los objetos, su ubicación y el momento en que fueron vistos por última vez1.
Resultados de las pruebas y próximos pasos
En pruebas realizadas, el proceso de refinamiento resolvió ambigüedades en aproximadamente el 92% de los objetos presentes en el entorno del robot, requiriendo solo dos subtítulos adicionales por objeto1.
El sistema mejoró la precisión en la descripción de objetos en un 5% respecto a los métodos más avanzados existentes y también incrementó la exactitud de las respuestas a preguntas sobre los objetos1.
El equipo de investigación planea aplicar UQ-DAAAM en diferentes plataformas robóticas, incluyendo manipuladores móviles, y busca que los robots puedan identificar zonas de alta incertidumbre para recolectar observaciones más precisas en el futuro1.
Nota de la Redacción: esta nota se basa en la información disponible al publicarla y se actualizará si otras fuentes aportan más datos.
Fuentes
Texto elaborado por la Redacción de Columna Digital a partir de estas fuentes:
Redacción Columna Digital. Es posible que en la preparación de esta nota se hayan usado herramientas de inteligencia artificial para reunir fuentes, procesar datos, corregir o redactar textos, bajo la supervisión del equipo de Redacción.
Datos basados en información reportada originalmente por Infobae.
Reportar un problema en esta notaPolítica de correcciones
Deja un comentario