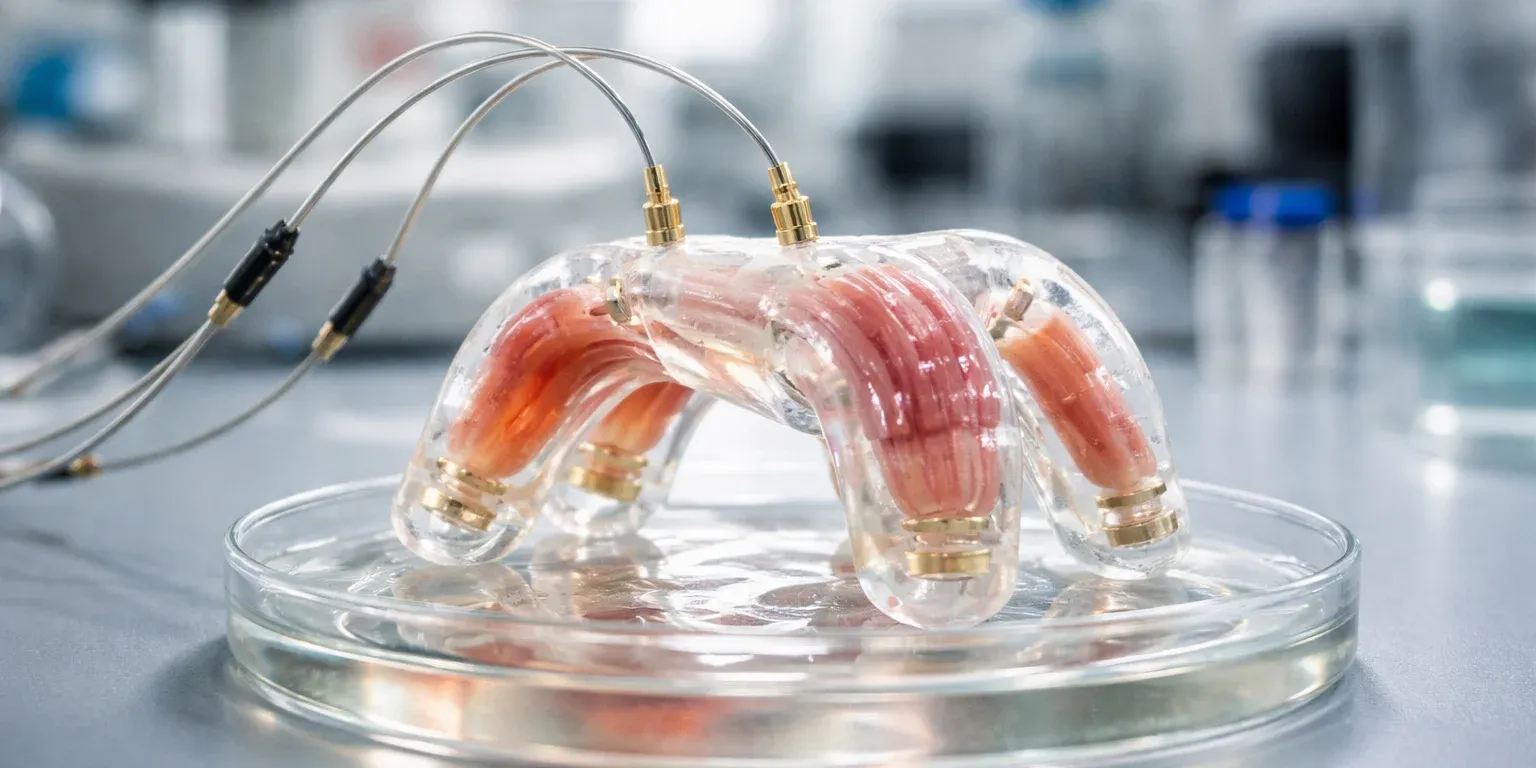
Investigadores del Laboratorio de Robótica Blanda de la ETH Zúrich presentaron robots biohíbridos que emplean músculo vivo y un hidrogel flexible para realizar movimientos visibles, como nadar, saltar y agarrar objetos, sin depender de motores rígidos o engranajes tradicionales1.
El avance, publicado en la revista Nature Communications, muestra que es posible transformar la fuerza de células musculares vivas en acciones observables fuera del entorno microscópico, abriendo nuevas posibilidades para la robótica flexible y adaptable1.
Cómo funcionan los robots con músculo vivo
El equipo dirigido por el profesor Robert Katzschmann diseñó bioactuadores que integran músculo vivo y un hidrogel flexible, fabricados mediante impresión 3D con xolografía1. Esta técnica permite crear andamios con ranuras finas que fijan y orientan las fibras musculares, logrando que la fuerza de las células se transfiera eficientemente al material sintético1.
En vez de aumentar la cantidad de músculo, los investigadores optimizaron la relación entre el tejido biológico y el soporte artificial, de modo que el sistema integrado convierte las contracciones celulares en movimiento visible1.
Resultados: saltos, nado y agarre sin motores rígidos
Los bioactuadores desarrollados miden aproximadamente 1,5 centímetros y alcanzaron un rango de movimiento hasta once veces superior al de dispositivos anteriores1. En pruebas de laboratorio, las estructuras lograron doblarse, nadar, sujetar objetos y avanzar en el agua1.
El sistema alcanzó una velocidad de 6,2 milímetros por segundo y fue capaz de saltar hasta cinco milímetros con una sola contracción, lo que equivale a cerca de un tercio de su propia longitud1. El salto es especialmente relevante, ya que implica que el sistema concentra suficiente fuerza para vencer el peso de su estructura sin ayuda de motores, engranajes o actuadores neumáticos1.
Limitaciones actuales y próximos retos
La tecnología permanece en fase experimental y preclínica, ya que el músculo vivo requiere soluciones nutritivas para mantener su actividad1. Actualmente, estos dispositivos no pueden operar durante periodos prolongados sin apoyo externo, pues el tejido pierde viabilidad fuera del laboratorio1.
El siguiente desafío es desarrollar sistemas vasculares artificiales que suministren oxígeno y nutrientes y retiren residuos celulares, lo que permitiría un funcionamiento autónomo y sostenido1.
Robótica blanda y biohíbrida: contexto y comparación
La robótica blanda y biohíbrida busca aprovechar las propiedades de los tejidos vivos, como la adaptabilidad y la respuesta a estímulos, para crear actuadores y dispositivos que superen las limitaciones de los materiales artificiales convencionales2.
En contraste, tecnologías como los exoesqueletos para personas con paraplejia utilizan estructuras rígidas de metal o fibra de carbono, junto con motores y baterías, para asistir el movimiento1. Los robots biohíbridos exploran una vía diferente, donde el desplazamiento surge de la actividad del material biológico, aunque su aplicación depende de mantener las células vivas y controlables1.
Estudios previos han demostrado que integrar esqueletos flexibles impresos en 3D permite a los robots biohíbridos autoestimular el músculo durante su maduración, logrando velocidades de hasta 800 micrómetros por segundo en modelos nadadores2.
Fuentes
Texto elaborado por la Redacción de Columna Digital a partir de estas fuentes:
Redacción Columna Digital. Es posible que en la preparación de esta nota se hayan usado herramientas de inteligencia artificial para reunir fuentes, procesar datos, corregir o redactar textos, bajo la supervisión del equipo de Redacción.
Datos basados en información reportada originalmente por Infobae.
Reportar un problema en esta notaPolítica de correcciones
Deja un comentario